FPV-Drohnenrennen haben sich in den letzten Jahren zu einem faszinierenden und hochdynamischen Wettkampfsport entwickelt. Professionelle Piloten steuern dabei Quadrotor-Drohnen mit unglaublicher Geschwindigkeit und Präzision durch komplexe 3D-Kurse, wobei sie ihre Drohne aus der Ich-Perspektive mithilfe einer Videoübertragung von einer an Bord befindlichen Kamera navigieren. Die enorme Agilität und die extrem schnellen Flugmanöver bringen diese Drohnen an ihre physischen Grenzen, mit Geschwindigkeiten von über 100 km/h und Beschleunigungen, die mehrere Male der Erdanziehungskraft entsprechen. Dieser extreme Grad an Kontrolle stellt auch für autonome Systeme eine immense Herausforderung dar, da sie vollständig auf eigene Sensoren angewiesen sind und ohne externe Hilfsmittel wie Motion-Capture-Systeme auskommen müssen, um ihre Position und Geschwindigkeit in Echtzeit zu schätzen.
Im Jahr 2023 haben Forscher der Universität Zürich in Zusammenarbeit mit Intel einen bemerkenswerten Durchbruch erzielt: Ein autonomes System namens Swift konnte erstmals auf einem physischen Rennen gegen weltbekannte menschliche FPV-Drohnen-Champions antreten und diese sogar mehrfach besiegen. Swift nutzt dabei die Kraft des Deep Reinforcement Learning (Deep RL), um Steuerungen zu erlernen, die den komplexen Bedingungen und extremen Anforderungen im Wettkampf gerecht werden. Das System ist das erste autonome mobiles Robotikprojekt, das auf einem realen, wettbewerbsorientierten Niveau mit menschlichen Spitzenpiloten mithalten und sogar die beste Rennzeit erreichen konnte. Das Erfolgsgeheimnis von Swift beruht auf einer Kombination aus fortschrittlicher Wahrnehmung, präzisem Zustandsmanagement und einer leistungsfähigen Steuerung durch neuronale Netzwerke.
Seine Wahrnehmung besteht aus einem Visual-Inertial Odometry-Modul (VIO), das Kamerabilder und Daten eines Inertialmesssystems miteinander verschmilzt, um eine zuverlässige Positionsschätzung zu erzeugen. Um die Drift dieses Systems auszugleichen, detektiert Swift die Ecken der Rennstreckentore mit einem leistungsstarken Convolutional Neural Network, das in Echtzeit auf der Bordhardware läuft. Die Daten aus dem Gate-Detektor und das VIO werden über einen Kalman-Filter zusammengerechnet, um eine robuste, realistische und präzise Schätzung des aktuellen Zustands zu liefern, welche als Eingabe für die Steuerungsrichtlinie dient. Die Steuerungsrichtlinie basiert auf einem Feedforward-Neuronalen Netzwerk, dessen Architektur speziell für schnelle Entscheidungsfindung ausgelegt ist. Diese Richtlinie wurde mit Modell-freiem, on-policy Deep RL in einer realitätsnahen Simulation trainiert – einem wesentlichen Schritt, um die komplexen Anforderungen des Rennens zu bewältigen.
Das Trainingsziel berücksichtigt neben schnellem Vorankommen durch die Tore auch eine Wahrnehmungsoptimierung, die sicherstellt, dass Swift den nächsten Torbereich stets im Blick behält, um die Positionsschätzung weiter zu verbessern. Eine der größten Herausforderungen beim Transfer des in der Simulation trainierten Modells auf die reale Drohne ist das sogenannte Sim-to-Real-Problem. Die Unterschiede in Dynamik und Sensorik zwischen Simulation und echter physischer Umgebung führen oft zu einem Einbruch der Leistungsfähigkeit. Das Swift-Team hat dieses Problem elegant gelöst, indem es Daten aus realen Flugversuchen sammelte und daraus sogenannte Residualmodelle erstellte. Diese Modelle beschreiben realweltliche Abweichungen in Dynamik und Wahrnehmung, wie etwa unerwartete Turbulenzen, Sensorausfälle oder visuelle Verzerrungen, und wurden in die Simulatorumgebung eingebaut, um das RL-Modell in einer verbesserten Trainingsumgebung zu verfeinern.
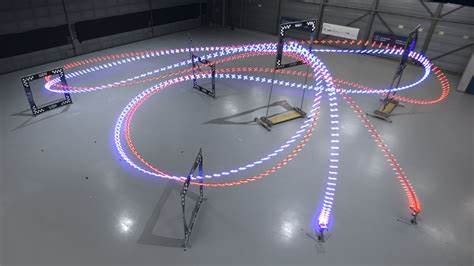
Somit erreicht Swift eine robuste und übertragbare Steuerung, die auch unter Realitätseinflüssen zuverlässig agiert. Die Rennen fanden auf einem professionell designten Kurs statt, der aus sieben charakteristischen Toren besteht und eine Rundenlänge von 75 Metern umfasst. Gegenüber standen Swift drei prominente menschliche FPV-Champions, darunter Alex Vanover, der 2019er Drone Racing League-Weltmeister. Alle Drohnen waren hinsichtlich Gewicht, Form und Antrieb identisch, sodass die einzigen Unterschiede in der Steuerung lagen. Trotz einer lediglich einwöchigen Trainingszeit auf der Strecke war Swift in der Lage, in mehreren Kopf-an-Kopf-Wettkämpfen die menschlichen Konkurrenten zu schlagen und sogar die bis dahin schnellste Rennzeit auf dem Kurs zu erzielen. Die detaillierte Analyse der Fahrweise zeigt, dass Swift insbesondere in den Startphasen und bei engen Manövern, wie dem sogenannten Split-S, erheblich schneller und präziser agiert als die Menschen.
Die KI-Drohne hat eine niedrigere Reaktionszeit und kann den effizientesten Weg durch Kurven finden, indem sie ein langfristiges Optimierungsziel verfolgt – ein Vorteil, der auf der Fähigkeit des Reinforcement Learnings basiert, Belohnungen über mehrere Zeitpunkte hinweg zu maximieren. Menschliche Piloten hingegen planen ihre Bewegungen meist nur kurzfristig, beispielsweise nur bis zum nächsten Tor voraus. Eine weitere Eigenschaft von Swift ist, dass sie auch dann schnelle, präzise Manöver ausführt, wenn das nächste Tor gerade nicht im Sichtfeld ist, indem sie auf die Kombination aus Trägheitsdaten und Umgebungsmerkmalen vertraut, während Piloten oft versuchen, das nächste Tor permanent im Blick zu behalten. Neben dem Geschwindigkeitserfolg unterstreicht Swift auch seine Konsistenz.
Während menschliche Piloten ihre Geschwindigkeit je nach Rennsituation variieren – um beispielsweise bei deutlichem Vorsprung das Risiko eines Absturzes zu reduzieren –, bleibt Swift stets darauf fokussiert, die bestmögliche Rennzeit zu erzielen, unabhängig von der Position im Rennen. Daraus ergeben sich tendenziell geringere Varianz der Rundenzeiten und insgesamt eine stabilere Leistung. Allerdings gibt es auch Schwächen in der KI. Sie wurde beispielsweise nicht darauf trainiert, nach einem Absturz zu recovern oder mit erheblichen Veränderungen in der Umwelt umzugehen, etwa variierenden Lichtverhältnissen. Solche Robustheit zeigt der menschliche Pilot in beeindruckender Weise, auch wenn er den Stimulus der physischen Beschleunigung nicht direkt erfährt. Swift profitiert hingegen von fidelen Inertialsensoren, die wie ein künstliches Vestibularsystem funktionieren und mit einer bemerkenswert niedrigen Latenz arbeiten.
Dennoch bleibt die Kamerabildfrequenz mit 30 Hz niedriger als diejenige der Menschen, die etwa 120 Hz und damit eine schnellere Reaktion ermöglicht. Die Entwicklung von Swift ist in einer Zeit entstanden, in der Deep Reinforcement Learning bereits durch bahnbrechende Erfolge in Spielen wie Go, StarCraft II oder Dota 2 bekannt geworden war. Allerdings waren diese Erfolge zumeist auf virtuelle Umgebungen beschränkt, in denen perfekte Zustandsinformation vorliegt und Einflussnahme über das Regelwerk möglich ist. Der physische Bereich autonomer mobiler Systeme stellt eine völlig andere, hochgradig herausfordernde Domäne dar, die von Unsicherheiten, begrenzten Sensoren und realen Folgen von Fehlern geprägt ist. In diesem Sinne markiert die Demonstration, dass eine autonome Drohne physische Top-Champions schlagen kann, einen Meilenstein für Robotik und künstliche Intelligenz. Der Erfolg von Swift beruht zudem auf einer durchdachten technischen Infrastruktur.
Neben der präzisen Simulation der dynamischen Eigenschaften der Drohne spielt auch die Modellierung aerodynamischer Kräfte, wie Blattflattern, dynamischer Auftrieb und Luftwiderstand, eine entscheidende Rolle. Die Einbeziehung eines nicht-parametrischen Modells für unerwartete Residualdynamik auf Basis von K-Nearest-Neighbor Regression sorgt dafür, dass der Simulator die reale Welt akkurat widerspiegelt, ohne zu komplex zu werden. Neben der Steuerung wird so auch der ganze Flugregler inklusive Modell des Motorverhaltens und des Batteriezustands simuliert. Somit bilden Lernumgebung und echtes Einsatzsystem eine starke Einheit und sorgen für einen effizienten Prozess der Simulation-zu-Realitäts-Übertragung (Sim-to-Real). Insgesamt zeigt Swift eindrucksvoll, wie hybride Ansätze, die das Beste aus datengetriebenem Lernen und physikalischer Modellierung kombinieren, dazu beitragen können, autonome Systeme auf einem völlig neuen Level zu entwickeln.
Der Ansatz weist neben Drohnenanwendungen ein enormes Potenzial für andere autonome Fahrzeuge, Flugzeuge oder auch mobile Roboter mit hoher Dynamik auf. Die Implikationen für die Zukunft sind vielfältig. Neben dem offensichtlichen Ziel, professionelle Drohnenrennen autonom auszutragen oder die Assistenz der Piloten zu verbessern, kann das entwickelte System als Grundlage für autonome Inspektion, schnelle Rettungseinsätze mit Drohnen und industrielle Anwendungen mit hohen dynamischen Anforderungen dienen. Auch der Bereich der Unterhaltung und des eSports könnte stark von der Vereinigung von künstlicher Intelligenz und Drohnenrennen profitieren. Abschließend lässt sich sagen, dass die Kombination von Deep Reinforcement Learning mit realitätsnahen Sensor- und Dynamikmodellen den Weg zur goldenen Zukunft autonomer Drohnen weist.
Die erfolgreiche Bewältigung der anspruchsvollen Aufgabe des FPV-Rennsports auf Weltmeister-Niveau ist nicht nur Ausdruck der aktuellsten technologischen Fortschritte, sondern verdeutlicht auch, dass intelligente Systeme zunehmend in der Lage sind, menschliche Spitzenleistungen in der physischen Welt zu erreichen und sogar zu übertreffen. Die Innovationen, die dem Swift-System zugrunde liegen, markieren somit einen bedeutenden Schritt in Richtung intelligenter, adaptiver und robuster Robotik.